Híd a fizikai valóság
és az absztrakt algoritmusok között
Szenner Richárd
CTO | Multi-Agent AI (RAG, LLM) & Embedded Systems Architect | Bridging Hardware (IoT, PCB) & Cloud Software
Mérnöki Hitvallás
Több mint 18 év tapasztalattal rendelkező technológiai vezető (CTO) és szenvedélyes mérnök vagyok. Ízig-vérig alkotó típus, aki nem a végtelen adminisztrációban, hanem a működő, innovatív rendszerek megépítésében hisz.
Legnagyobb erősségem a fizikai valóság és az absztrakt algoritmusok összekötése: egyaránt otthonosan mozgok az ipari IoT hardverek tervezésében és a köréjük épülő elosztott, multi-ágens AI ökoszisztémák fejlesztésében.
Az elmúlt években olyan komplex kihívásokat valósítottam meg, mint a saját fejlesztésű iNexusBrain Agentic AI platform (RAG, LLM) és maga a MegaBrainBrand integrálása nagy adatforgalmú ipari telemetriai rendszerekbe (NoSQL). A szoftverarchitektúrák (C#, .NET, mikroszervizek) mellett foglalkozom több rétegű (2-4) ipari NYÁK-ok (PCB/KiCad) tervezésével, autonóm robotika építésével (Hexapod projekt) és LoRaWAN IoT hálózatok kiépítésével.
Számomra a mérnöki munka alkotás: imádom azt a pillanatot, amikor a hardveres szenzorok, a felhős architektúrák és a gépi tanulás látszólag képtelennek tűnő elemei egyetlen, zseniálisan működő egységgé állnak össze. Olyan komplex R&D kihívásokat keresek és valósítok meg, ahol a kreativitás, az architekturális tisztaság és a rendszerszemlélet a legfontosabb mérce.
Technológiai Eszköztár
Ahol a nagyteljesítményű szoftverarchitektúrák találkoznak az egyedi hardverekkel.
AI & Microservices Architektúra
Az iNexusBrain Agentic AI ökoszisztéma tervezése és futtatása. Fejlett RAG, LLM és NLU integrációk, valamint autonóm Proactive és Engineer Agentek, amelyek valós időben felügyelik a rendszereket és a telemetriai adatfolyamokat egy rugalmas mikroszerviz-alapon.
IoT & Hardver Tervezés
Teljeskörű hardverfejlesztés a koncepciótól a gyártásig: egyedi, többrétegű (2-4) NYÁK/PCB tervezés KiCad-ben. Ipari prototípusok építése, alacsony szintű kommunikációs protokollok és telemetriai hálózatok kiépítése közvetlen fizikai környezetbe.
Rendszerépítés & Fúzió
"Híd a fizikai valóság és az absztrakt algoritmusok között." Saját építésű neurális hálózatok és modellek találkozása a saját tervezésű fizikai elemekkel. Komplex, autonóm robotikai és telemetriai rendszerek életre keltése, ahol a szoftver és a hardver tökéletes szimbiózisban, egy kézben tartva működik.
Kiemelt Projektek
Autonóm robotikai rendszerek, egyedi NYÁK-tervek és társadalmi projekt a gyakorlatban, avagy a C# és a logika életre kelti a fizikai eszközöket.
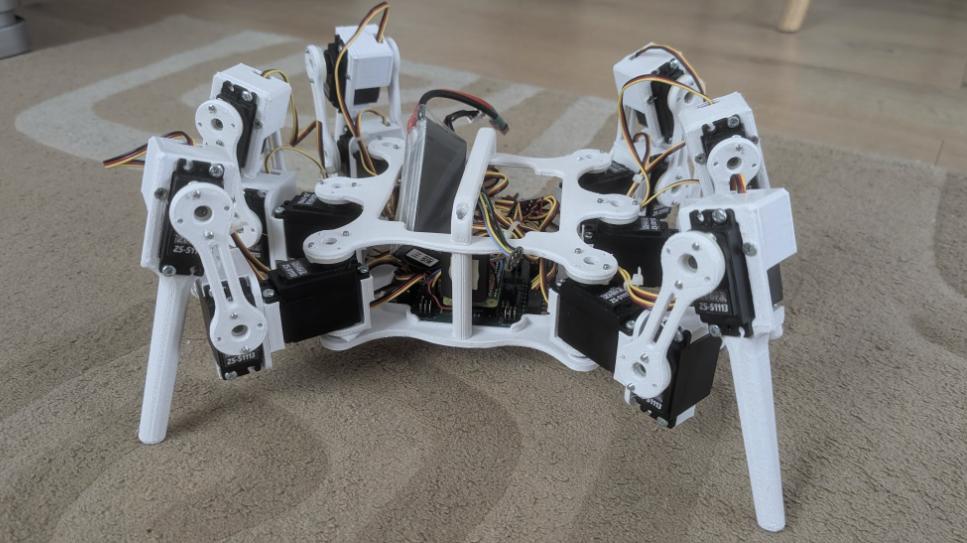
Hexapod v2
Teljesen autonóm, 2x16 csatornás szervóvezérlésű robot. Raspberry Pi Zero 2 vezérli I2C kommunikációval és LSM6DS3 giroszkóppal a térbeli stabilizációért. Komplex C# alapú kinematika, 50Hz-es „vegetatív idegrendszer"-el és "kognitív tudat”-al.
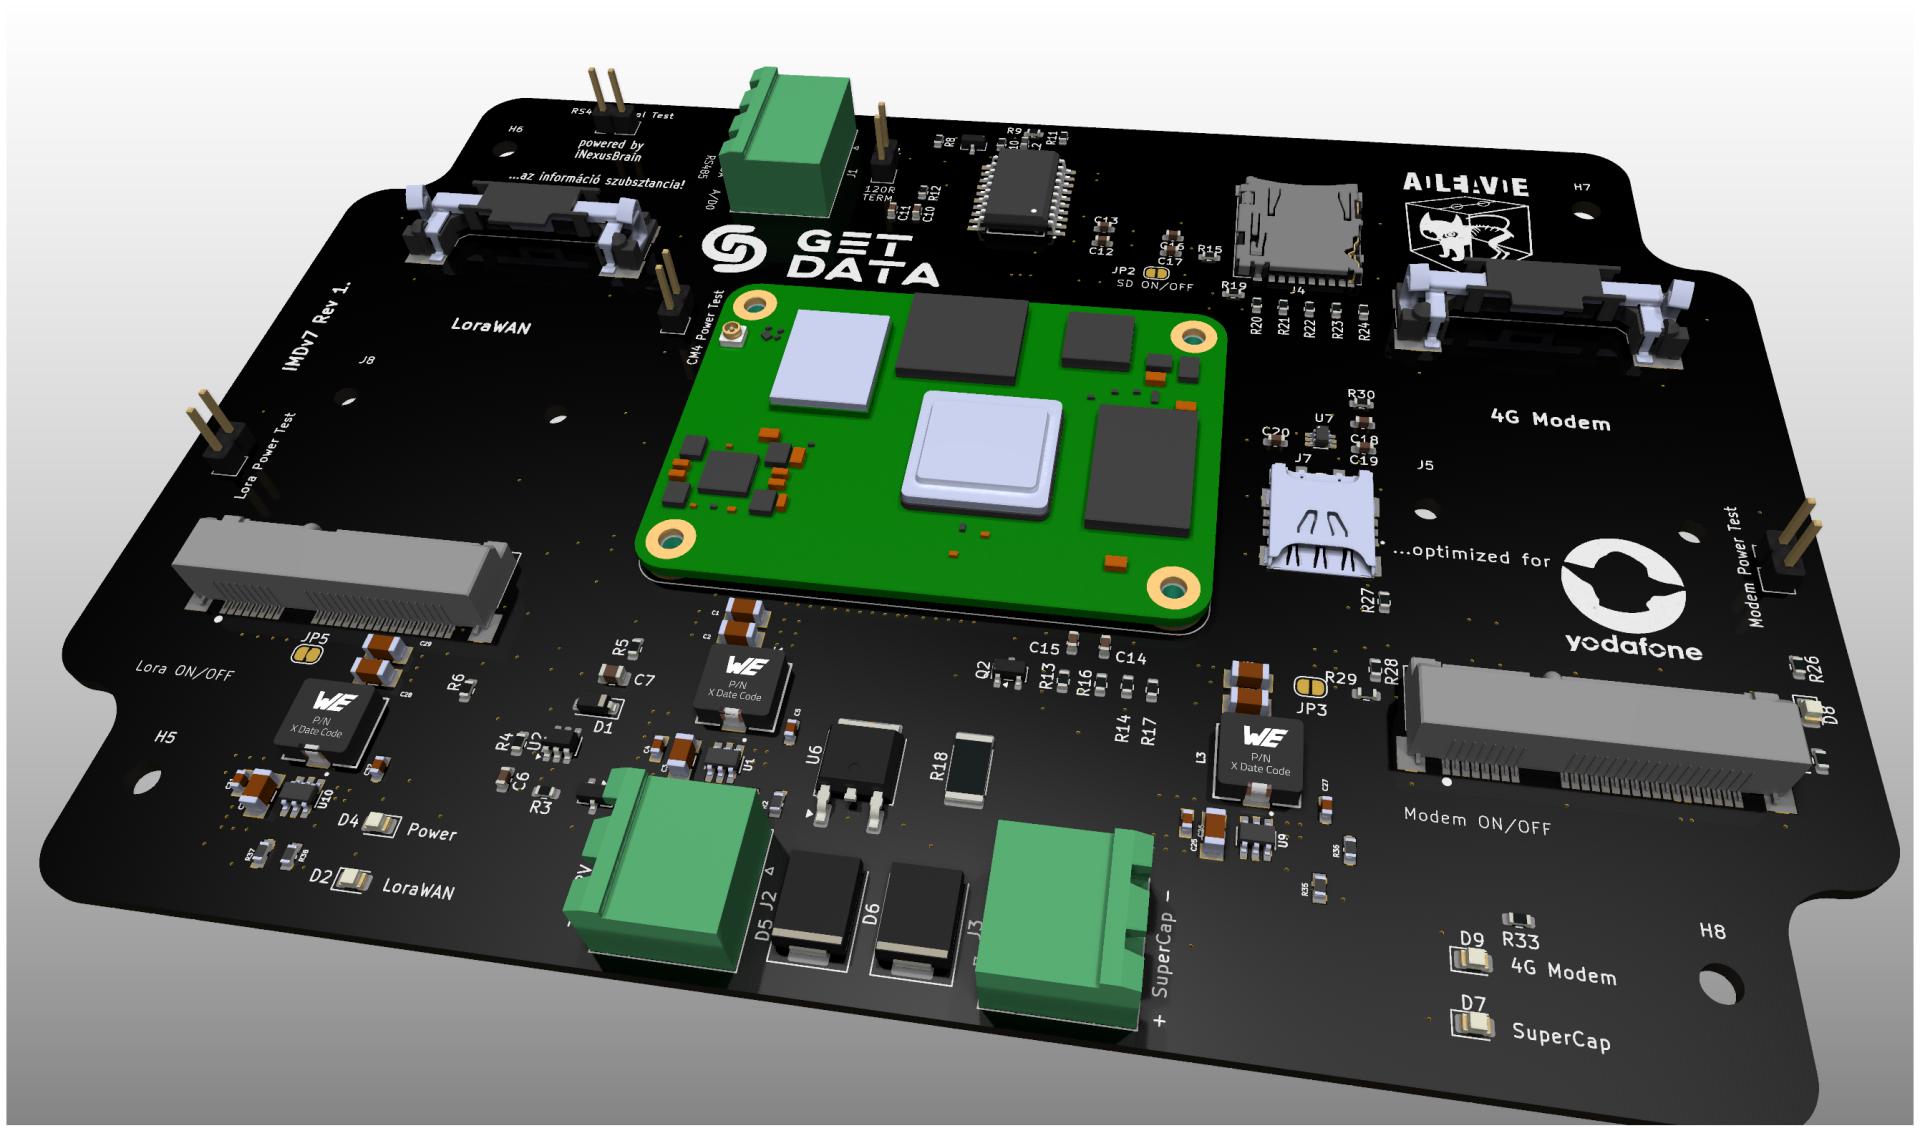
IMDv7 Adatgyűjtő
Ipari mérésekhez és adatgyűjtéshez tervezett egyedi hardver. 4-rétegű NYÁK (PCB) tervezés KiCad-ben, integrálva a legfontosabb ipari és vezeték nélküli (LoRaWAN, 4G modem) protokollokat a robusztus működésért.
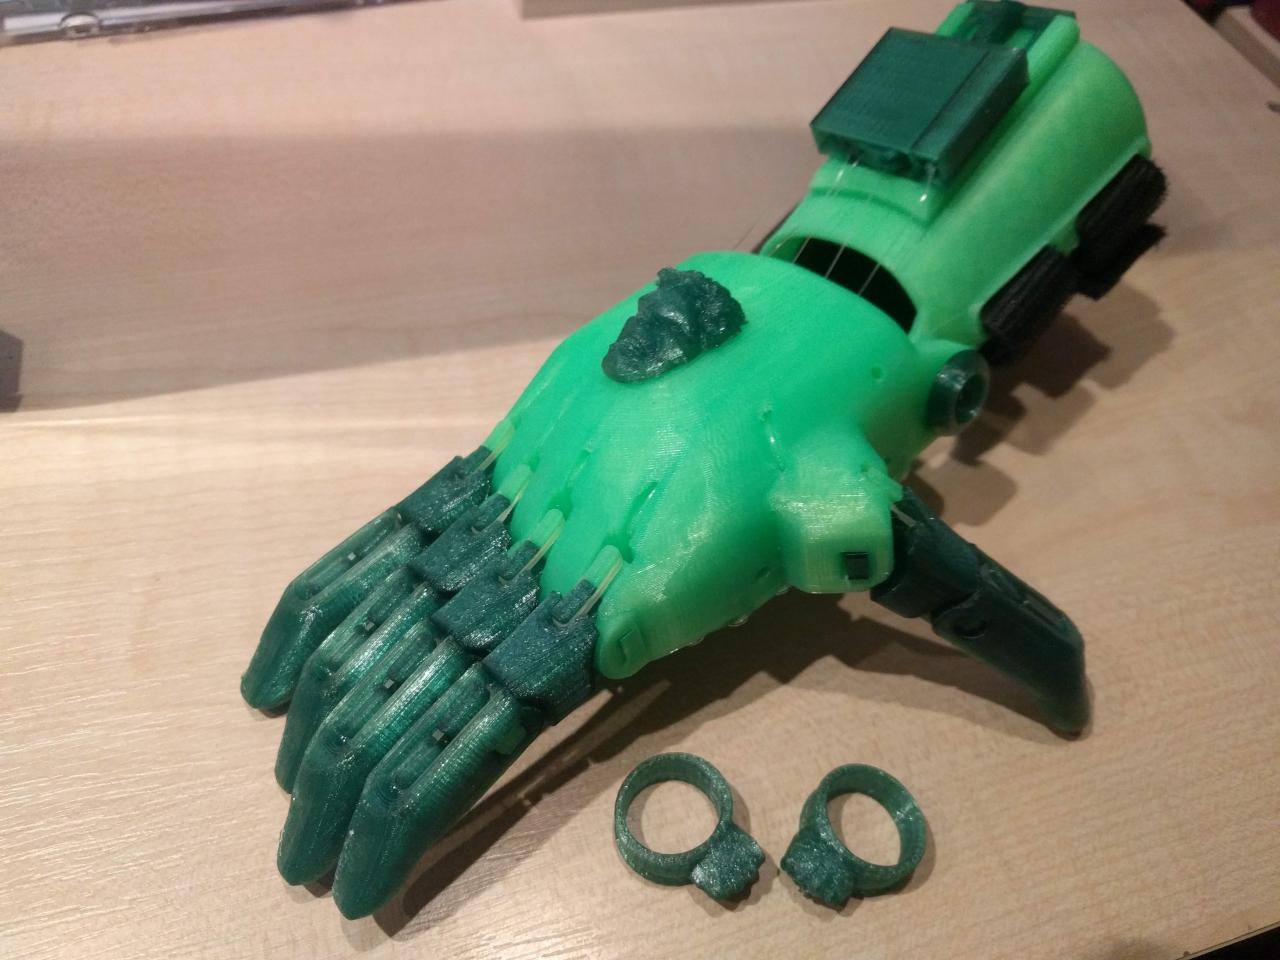
eNable Magyarország
Jótékonysági kezdeményezés, melynek keretében 3D nyomtatott, funkcionális kezeket készítünk rászoruló gyerekeknek. A mechanikai tervezés, a maker mozgalom és a társadalmi felelősségvállalás ötvözése a gyakorlatban.